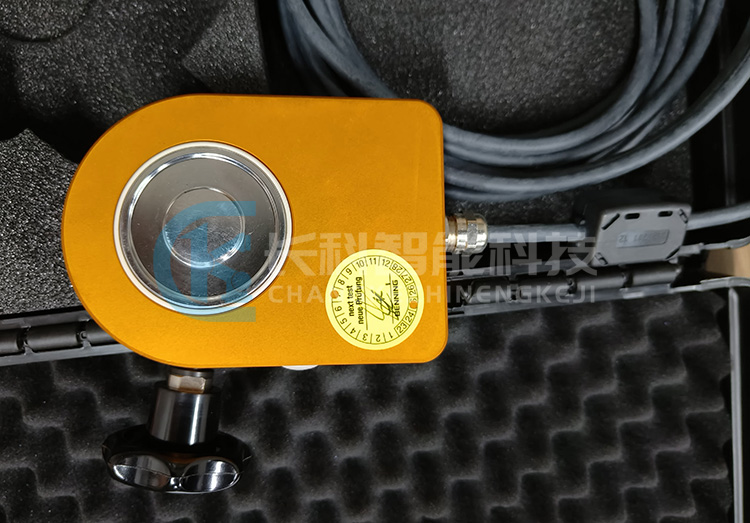
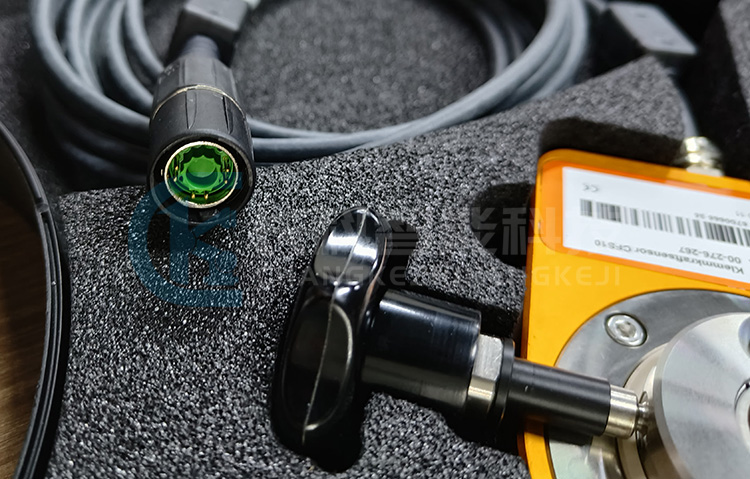
库卡焊接机器人焊钳压力计CFS10 00-276-267 00531764
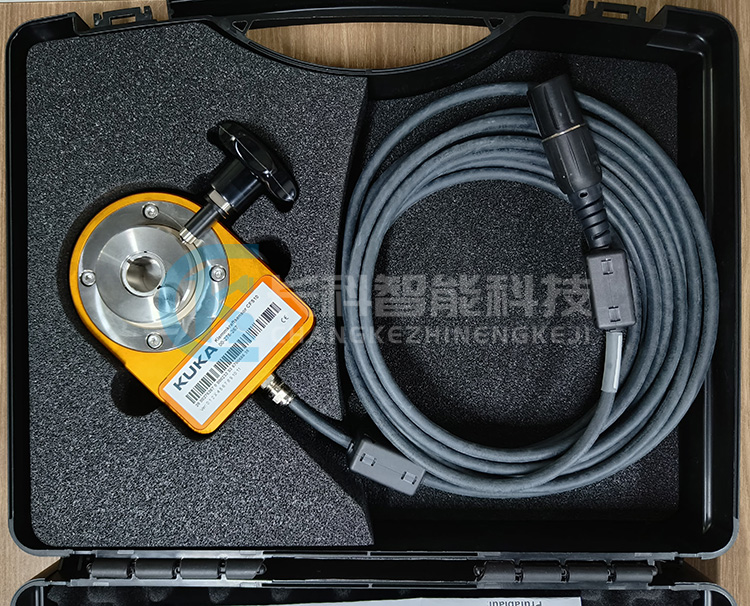
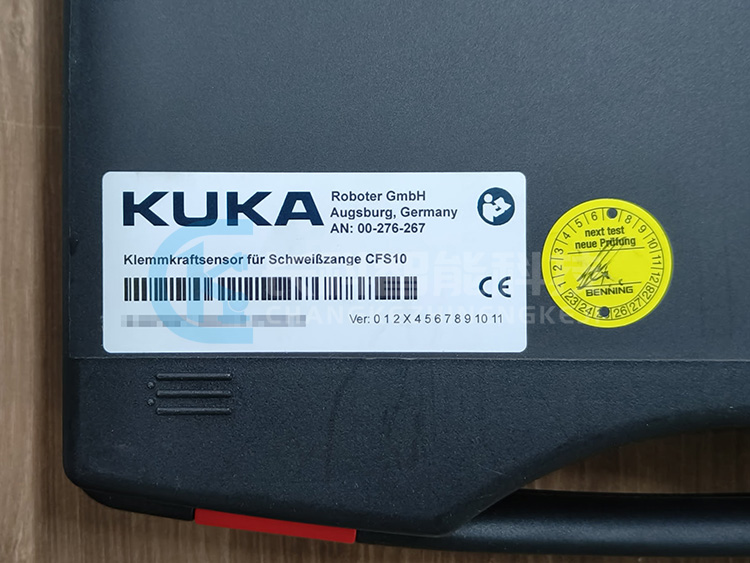
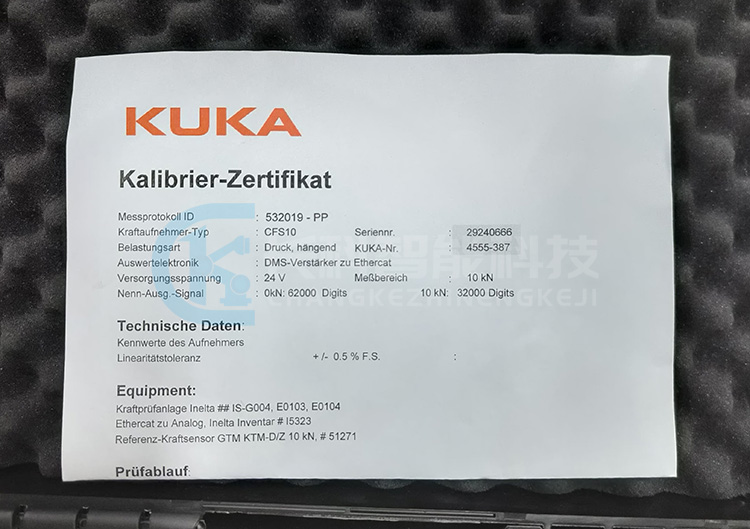
库卡焊钳压力计CFS10 00-276-267参数:
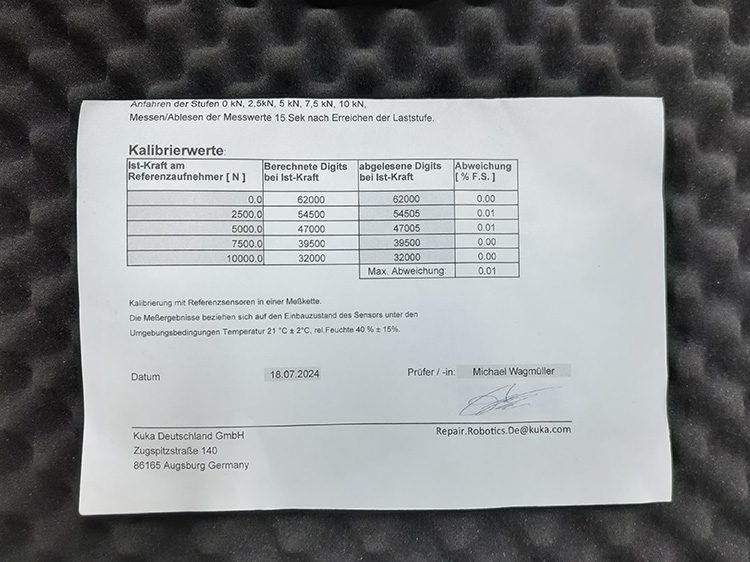
启动档位:0kN,2.5kN,5kN,7.5kN,10kN
力传感器型号:532019-PP
传感器类型:CFS10
荷载类型:压力,悬挂式
分析电子模块:DMS放大器至Ethercat
供电电压:24V
额定输出信号:0kN:62000 Digits;10kN:32000 Digits
线性容忍:+/-0.5%F.S
KUKA库卡焊钳压力计CFS10 00-276-267常用于工业机器人伺服焊钳压力的标定,操作步骤如下:
1、焊枪零点校正:设置→ServoGun→零点标定,选择自动零点标定。
2、焊枪传动比设置:测量两个开口的间距,设置→ServoGun→焊枪数据,手动打开焊枪开口直到毫无问题的可以测量开口时。
3、焊枪的软限位开关设置:设置→ServoGun→软限位开关,最大扰度时焊钳闭合,最大开口宽度按焊枪标识上来填写。
4、焊枪压力厚度设置→ServoGun→测力计厚度,放好压力计以后点自动测量(压力的一头放在电极帽静臂上,一头插在机器人一轴RCD黑盒字上)。
5、焊枪预校准:设置→ServoGun→预校准,选择扰度。
6、焊枪粗校准:设置→ServoGun→粗校准,依次点击自动测量。
7、焊枪重新校准(精校准):设置→ServoGun→重新校准,依次点击自动测量。
8、焊枪作用力测试设置→ServoGun→作用力测试。
Tags:
相关产品

库卡焊接机器人焊钳压力计CFS10 00-276-267 00531764 2026-11-10